거창 사과연구소
노지 과수부터 밭농사까지, 어떤 거친 환경에도 끄떡없이
적용 가능한 환경
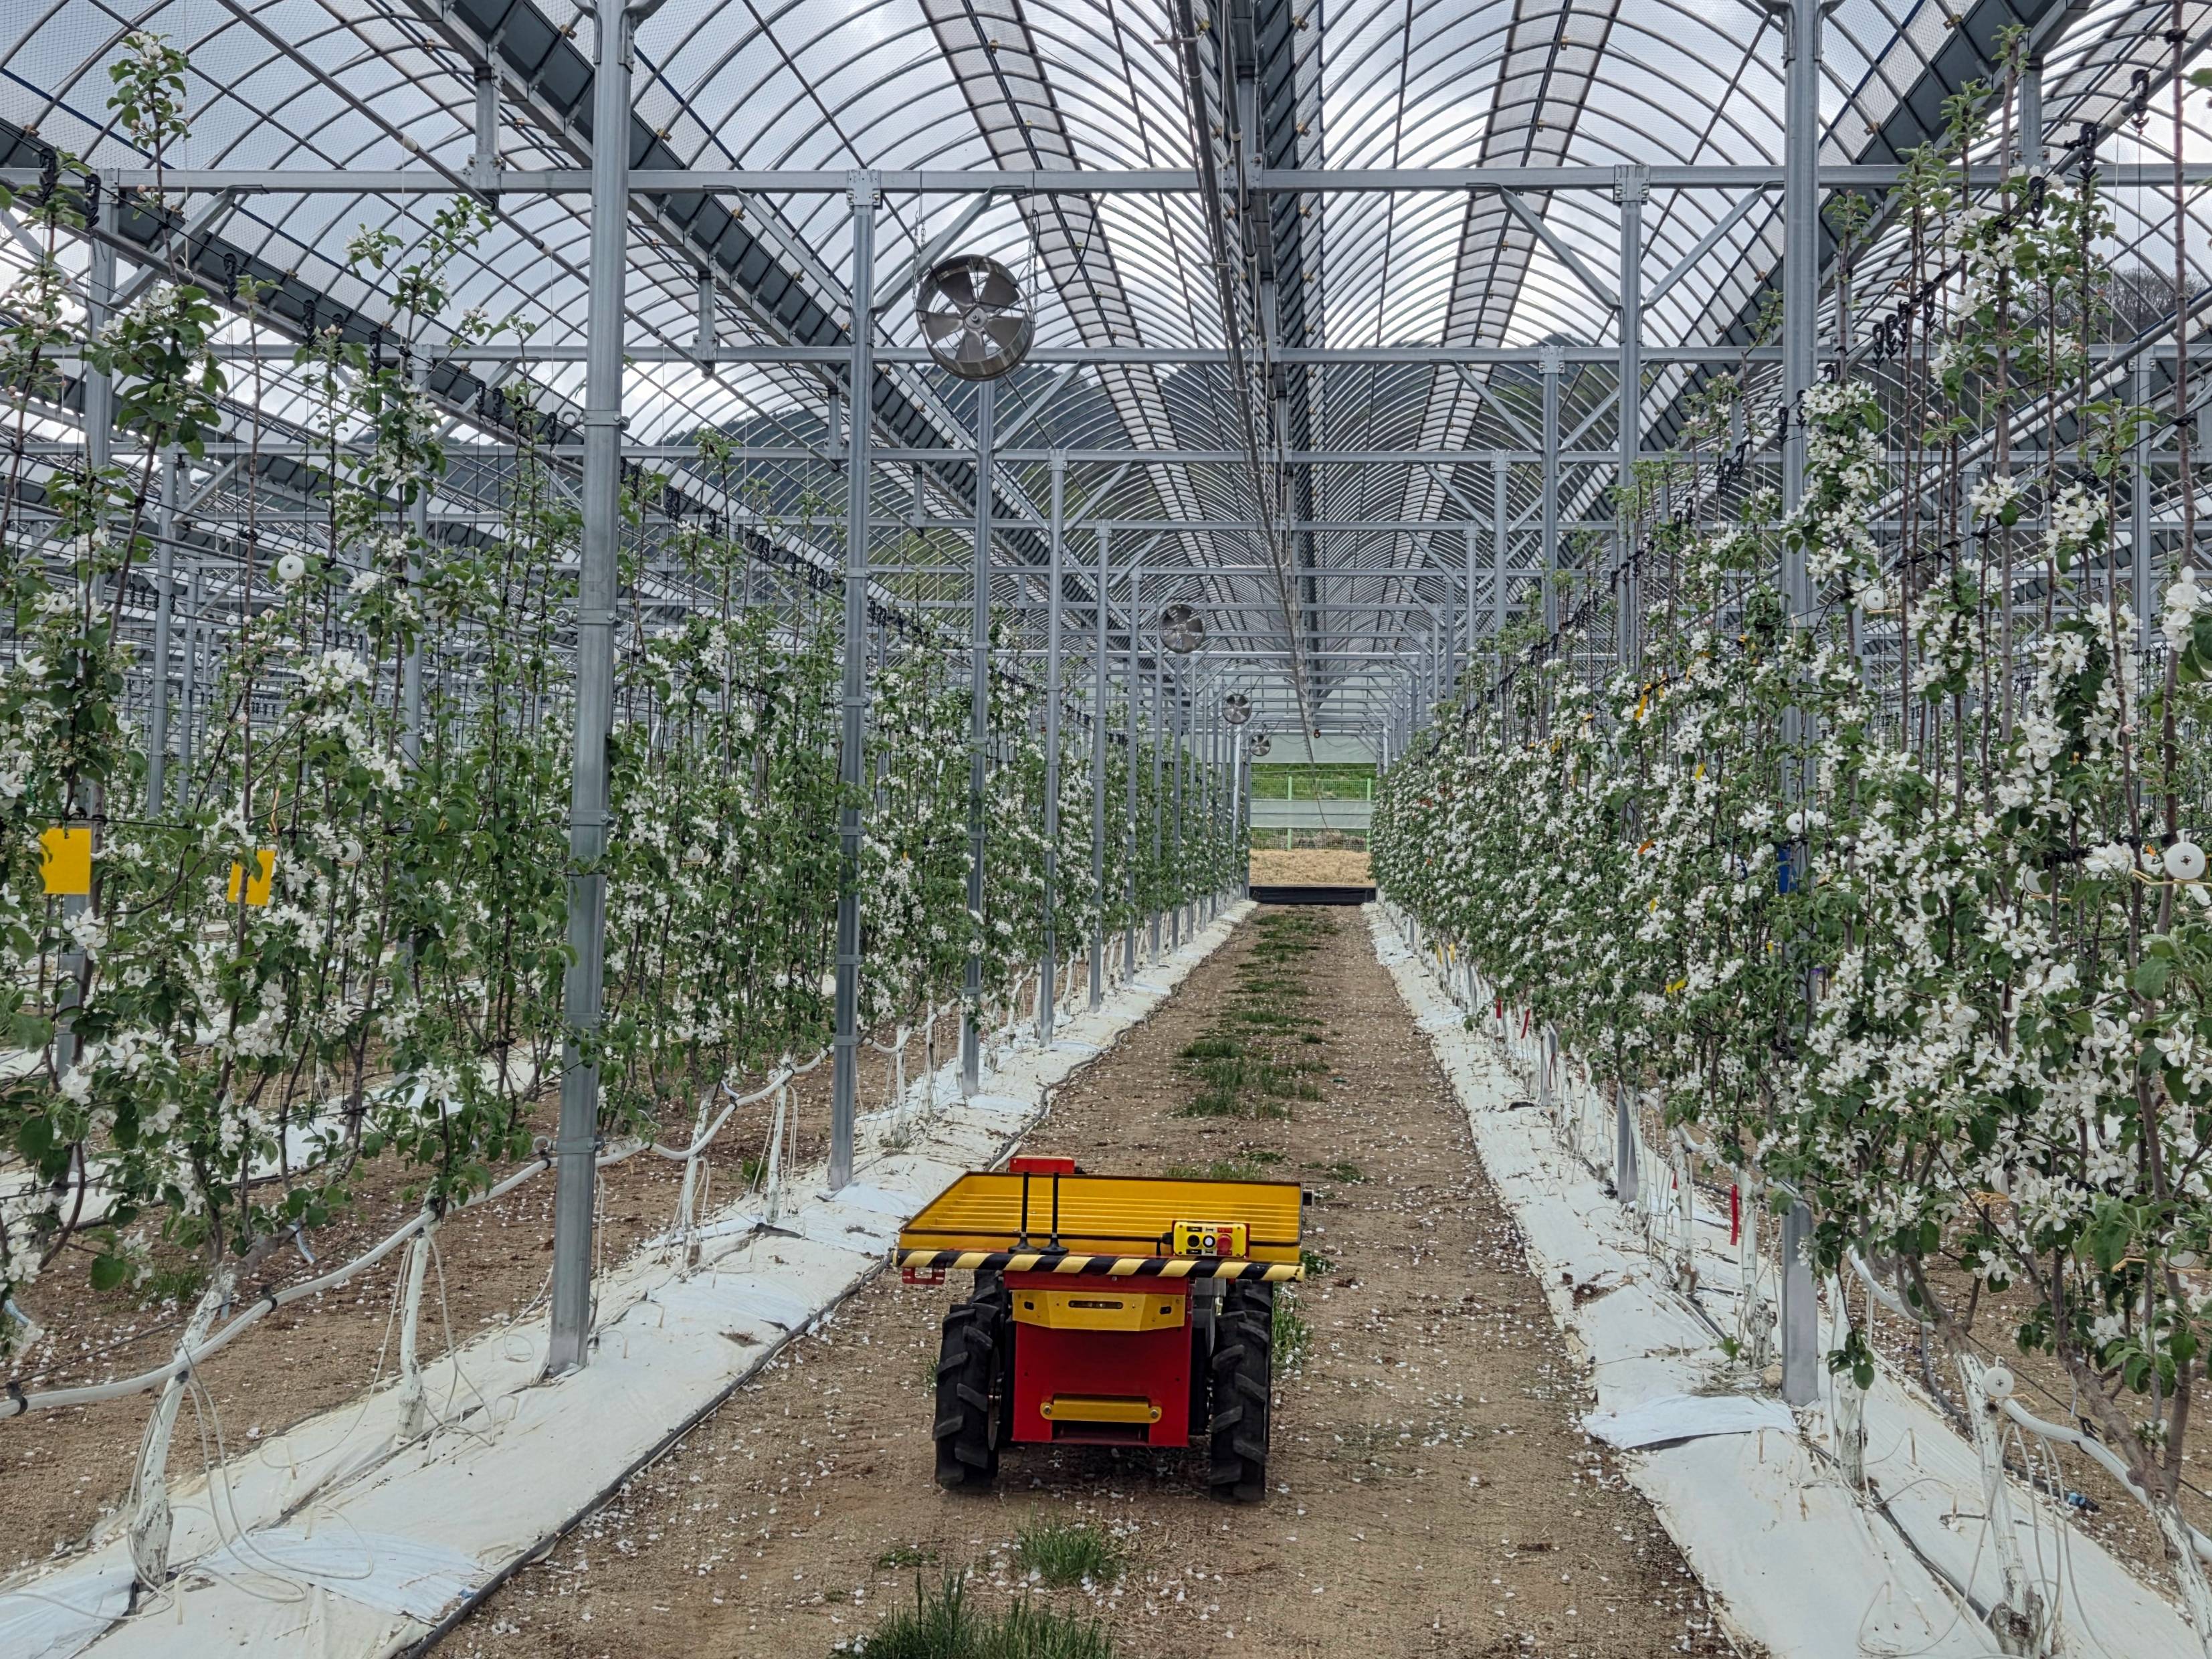
과수원·노지 등 불규칙한 야외 농업 환경
- 과수 열 사이의 반복적인 주행 경로경사지 및 요철이 있는 노지 환경나무·작물 등 장애물이 존재하는 공간GPS, LiDAR, 카메라 등 다양한 센서 기반 주행 환경
기대 효과
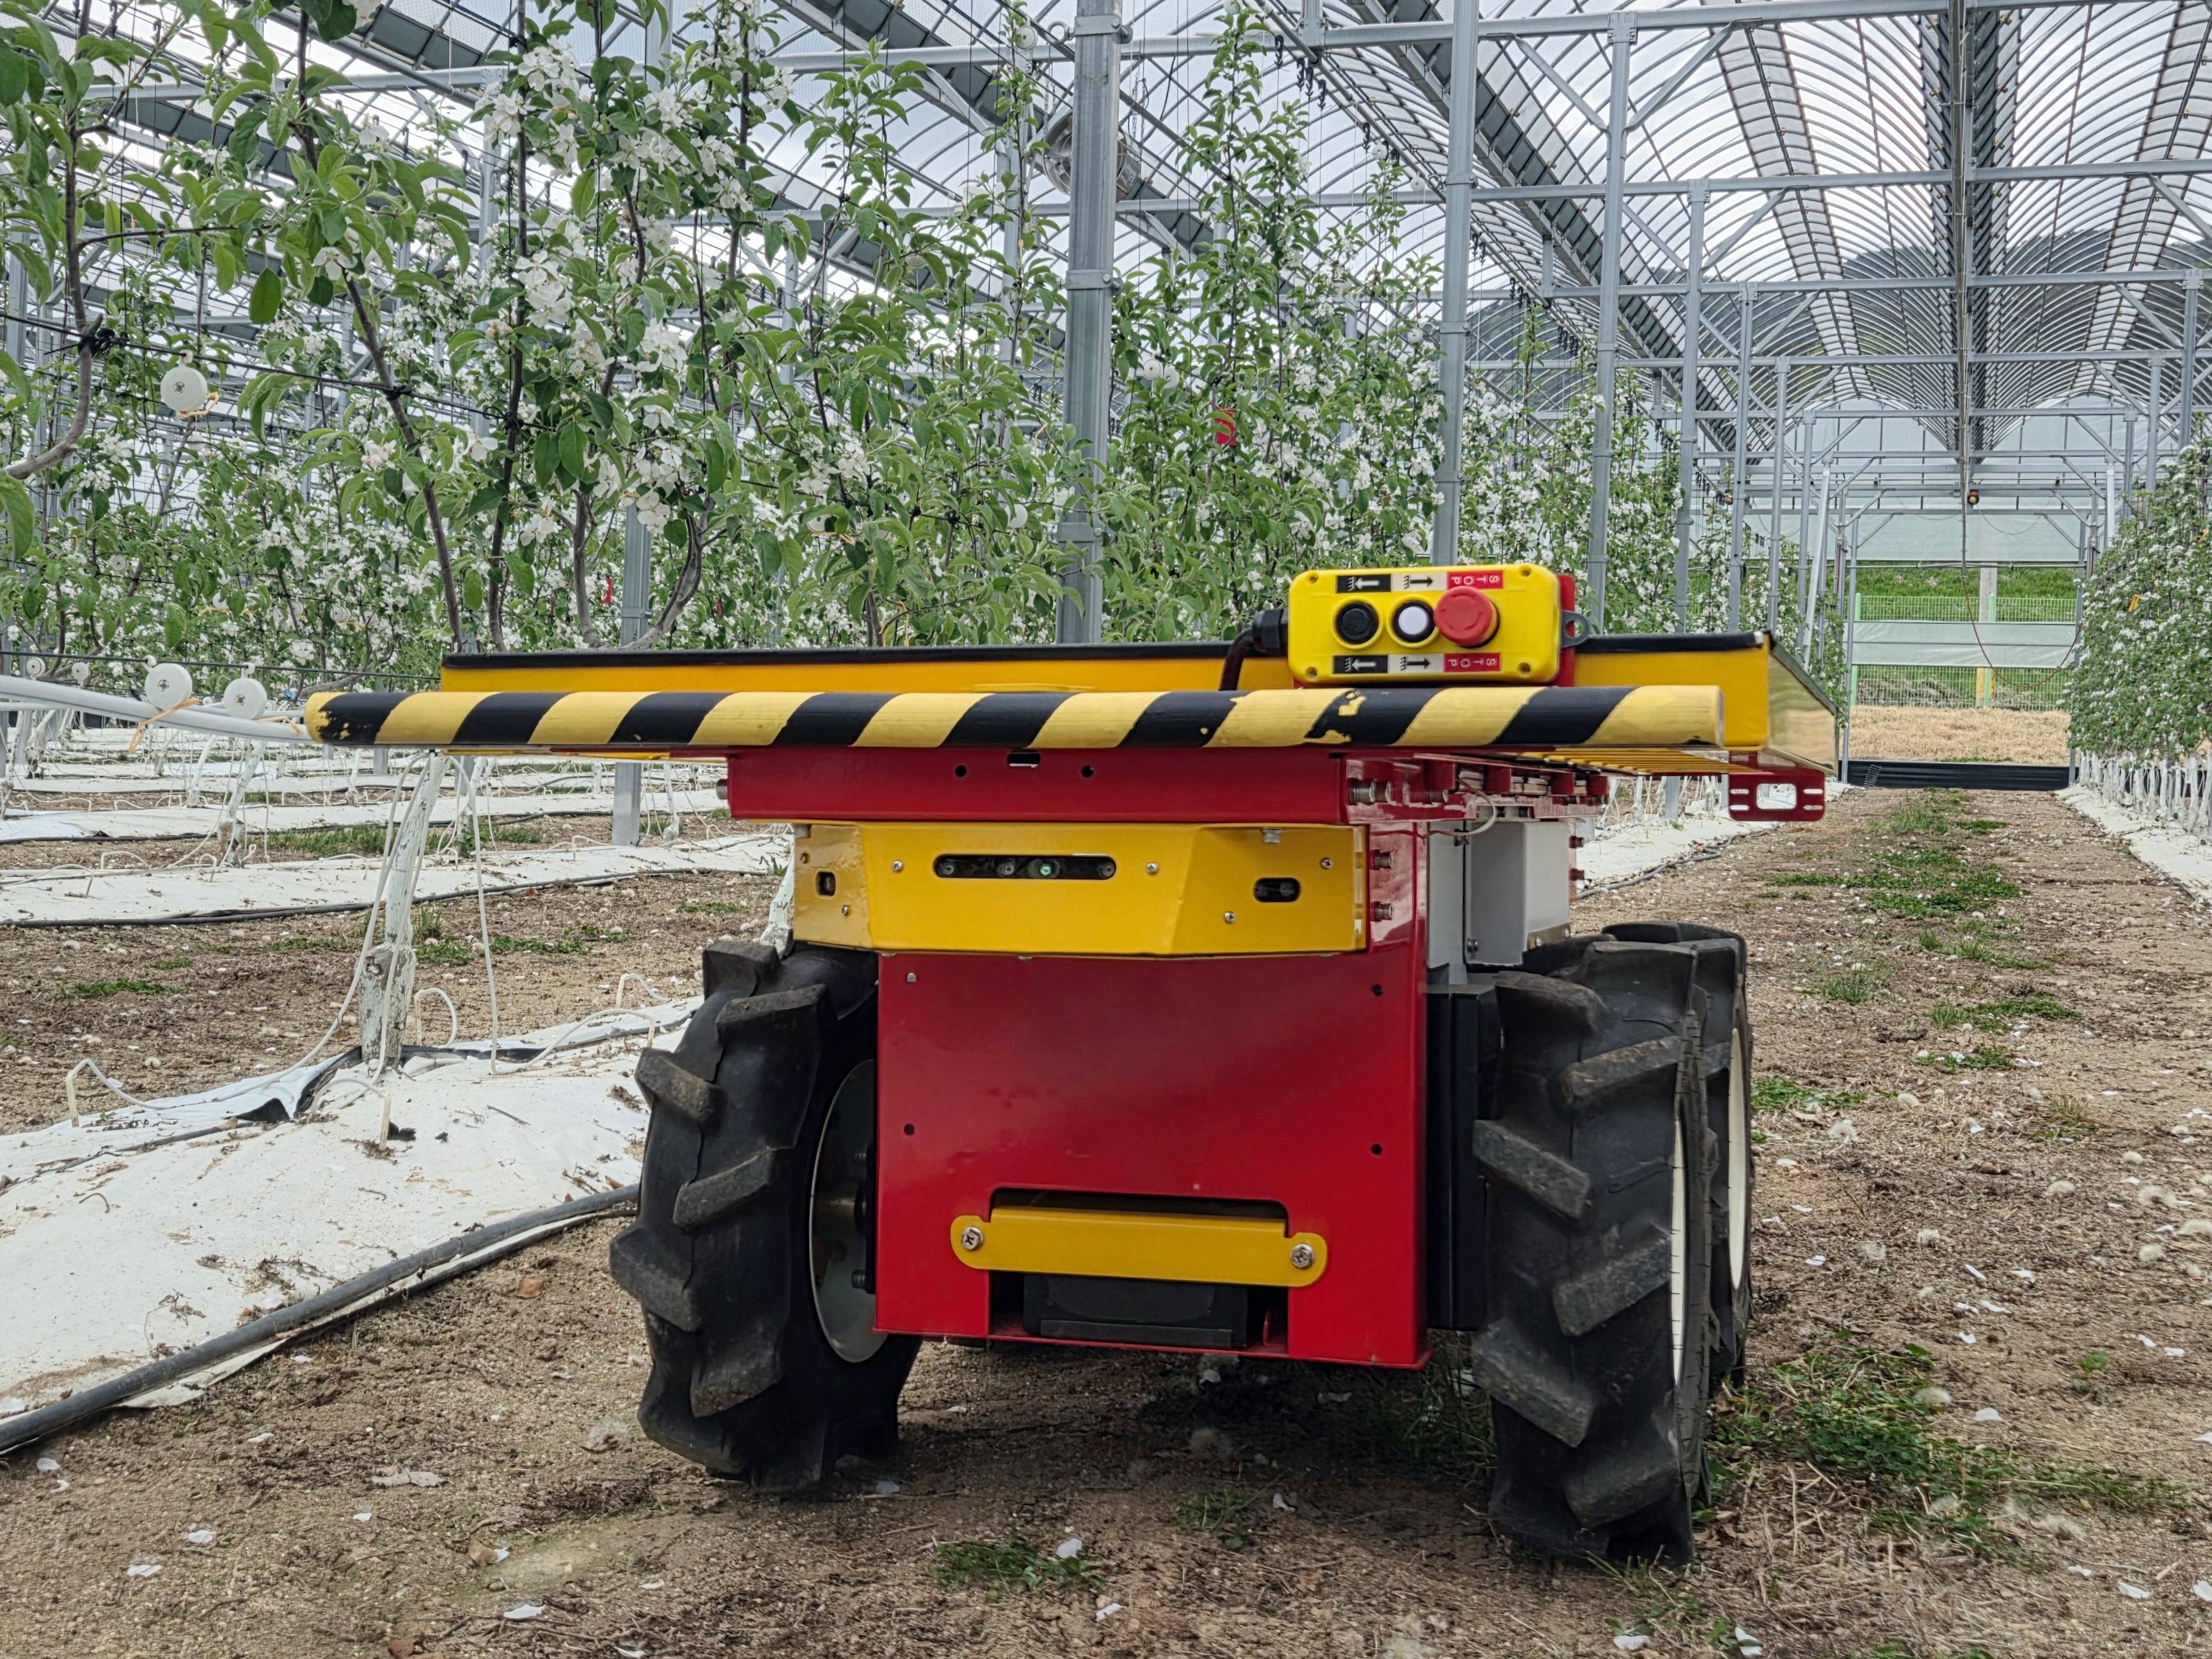
실제 환경에서 자율주행 기술을 연구하고 검증할 수 있는 이동 플랫폼 제공
- 과수원 환경에서 자율주행 및 경로 계획 연구
- LiDAR·카메라·GPS 등 센서 융합 실험
- 작물 및 장애물 인식 기술 검증
작업자 부담 및 안전 리스크 감소
- 고하중 자재·장비 운반 시 작업자 부담 완화
- 충돌 감지 및 자동 정지 기능을 통한 안전성 향상
반복 이송 작업 자동화
- 장거리 반복 이동 작업의 자동화
- 운반 시간 단축 및 현장 운영 효율 개선
- 반복 주행을 통한 데이터 수집 및 알고리즘 검증